
溶接は自動化したのに研磨は手作業?溶接後の研磨工程を自動化する方法
「溶接工程の生産能力は高まったが、研磨作業が追いつかない」
「研磨作業は熟練者に依存しており、自動化できるイメージが湧かない」
こうした課題を抱えていないでしょうか。
実は、溶接後の研磨工程も、適切な研磨ツールとロボット制御技術を組み合わせることで、自動化できる可能性があります。
もちろん、すべての研磨作業を簡単にロボットへ置き換えられるわけではありません。溶接ビードの形状、研削量、ワークの材質、要求される仕上がりなどによって、自動化の難易度は変わります。
本記事では、溶接後の研磨工程が手作業として残りやすい理由から、研磨ロボットの仕組み、自動化に適した工程、導入事例、投資回収の考え方まで解説します。
1.なぜ溶接工程は自動化できても、研磨工程は手作業のままなのか?
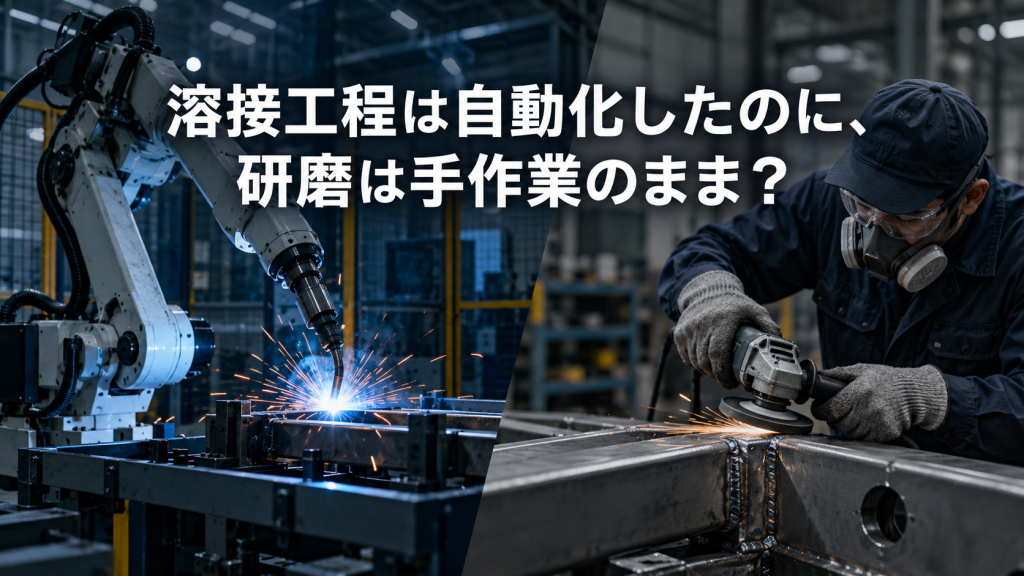
アーク溶接をはじめとする溶接工程は、産業用ロボットによる自動化が進んでいる分野の一つです。あらかじめ設定した溶接経路をロボットが繰り返し動作することで、生産能力の確保や溶接品質の安定化につなげることができます。
一方、溶接後の研磨工程では、単純にグラインダーをロボットへ取り付けるだけでは、期待する仕上がりを得られない場合があります。
理由① 溶接ビードの形状が一定ではない
ロボット溶接であっても、溶接ビードの高さや幅、ワークの熱変形などには個体差が生じます。同じ位置を同じ条件で研削しても、ある製品ではビードが残り、別の製品では母材まで削ってしまう可能性があります。
手作業の場合、作業者はビードの状態を目視で確認しながら、グラインダーの角度や動かす速度、押し付ける力を調整しています。
つまり、研磨の自動化では、ロボットの位置精度だけでなく、ワークの個体差をどのように吸収するかが重要です。
理由② 研磨には適切な押し付け力が必要
溶接と研磨では、加工の性質が大きく異なります。
研磨では、砥石や研磨ベルトなどの工具をワークに接触させ、対象箇所を除去します。この際、押し付け力が強すぎれば母材の削り過ぎや発熱につながり、弱すぎれば十分に研削できません。
また、研磨材は加工を続けることで摩耗します。工具径や接触状態が変化するため、その影響も考慮する必要があります。
研磨の自動化では、「どこを削るか」に加えて「どの程度の力で、どれだけ削るか」を考える必要があります。
理由③ 仕上がりの判断に熟練技術が必要
研磨の完成基準は製品によって異なります。
例えば、塗装前に溶接ビードの突出を除去したい場合と、ステンレス製品の外観を滑らかに仕上げたい場合では、必要な研削量や研磨工程が変わります。
図面に「仕上げ研磨」と記載されているだけでは、どの状態を合格とするのか明確でないこともあります。
このように判断基準が経験に依存している工程ほど、自動化に向けた条件整理が重要になります。
ただし、これらは必ずしも自動化できない理由ではありません。要求品質を明確にし、適切な加工方式を選定することで、ロボットに置き換えられる作業範囲を見つけることができます。
2.研磨工程を手作業のままにすることで発生する4つの課題
課題① 研磨工程が生産ラインのボトルネックになる
溶接工程の自動化が進むほど、その後の研磨工程に作業が集中する場合があります。
仮に、溶接ロボットが1個を3分で加工し、研磨工程では1個につき5分必要だとします。設備停止や搬送時間を考慮しない単純計算では、溶接工程が1時間に20個を処理できるのに対して、研磨工程は1人で12個しか処理できません。
この場合、溶接工程の能力を高めても、研磨工程の能力が変わらなければ、ライン全体の生産能力は十分に向上しません。
工程全体の生産性を高めるには、溶接だけではなく、後工程を含めた能力のバランスを考えることが重要です。
課題② 特定の熟練作業者に依存する
研磨作業は、製品の形状や要求品質によっては熟練技術が必要です。
経験豊富な作業者であれば短時間で仕上げられる製品でも、経験が浅い作業者では作業時間が長くなったり、手直しが必要になったりすることがあります。
また、特定の作業者しか研磨できない状況では、その作業者の休暇や異動、退職が生産計画に影響する可能性があります。
研磨条件を整理し、繰り返し作業をロボットへ移管できれば、熟練作業者が品質確認や改善活動、難易度の高い製品への対応に注力できる体制づくりにつながります。
課題③ 研磨品質にばらつきが発生する
作業者によって研磨工具の角度や押し付け力が変わると、同じ図面の製品であっても表面の仕上がりが異なる場合があります。
また、長時間の作業による疲労や工具摩耗も、品質を変動させる要因です。
ロボットによる研磨では、加工経路、工具の姿勢、移動速度などを設定し、条件の再現性を高めることができます。ただし、研磨材の摩耗やワークの個体差に対応できる設計が前提となります。
特に量産品では、1個だけ良好に仕上がることではなく、複数のワークを連続して加工した際にも要求品質を満たせることが重要です。
課題④ 作業環境への負担が大きい
グラインダーによる研磨では、粉じん、火花、騒音、振動などが発生します。適切な保護具や設備対策が必要であり、作業者の身体的負担も小さくありません。
ロボットによる研磨を安全囲いなどで区画し、適切な集じん・防火対策を施すことで、作業者が研磨工程の近くで長時間作業する必要性を減らせる場合があります。
ただし、ロボット化すれば粉じんや火花がなくなるわけではありません。集じん設備、火災リスク、砥石破損時の飛散などについて、別途リスクアセスメントを実施することが必要です。
3.研磨ロボットはどのようにして溶接ビードを削るのか?
研磨工程のロボット化では、産業用ロボットにグラインダーやベルトサンダーなどを組み合わせ、あらかじめ設定した経路に沿って加工する方法があります。
基本的な構成は、ロボット本体、研磨工具、押し付け力を調整する機構、ワーク固定治具、安全装置などです。
近年は、押し付け力の制御や工具の追従機構を利用することで、従来は熟練作業者に頼っていた一部の研磨工程でも自動化を検討しやすくなっています。
① グラインダー・ベルトサンダーなどの研磨工具
研磨工具には、砥石を使用するグラインダー、研磨ベルトを使用するベルトサンダー、表面仕上げ用の研磨ツールなど、さまざまな種類があります。
例えば、比較的大きな溶接ビードを除去する工程と、研削後の細かな傷を整える工程では、適した工具や研磨材が異なります。
工具の選定では、主に次の条件を考慮します。
- ワークの材質(鉄・ステンレス・アルミなど)
- 除去したい溶接ビードの大きさ
- 研磨対象の形状や工具の進入方向
- 要求される表面品質
- 研磨材の交換頻度やランニングコスト
研削量が大きい工程では加工能力を重視し、仕上げ工程では表面品質を重視するなど、工程に応じた選択が必要です。
② 押し付け力制御によるワークへの追従
研磨ロボットで重要な技術の一つが、工具をワークへ押し付ける力の制御です。
例えば、空圧式のコンプライアンスツールを使用することで、一定範囲内の位置ずれや形状差に対して、工具が追従しやすい構成にできます。
このような仕組みを利用すると、ワークのわずかな位置変化や表面形状の違いによる、過大な接触力の発生を抑えやすくなります。
ただし、押し付け力制御だけで、すべての溶接ビード形状のばらつきを吸収できるわけではありません。ビード高さや位置の変動が大きい場合には、画像処理やレーザー計測、加工経路の補正などを組み合わせることも検討します。
③ ロボットの動作経路と加工条件の最適化
研磨加工では、工具を同じ場所へ長時間押し付けると母材を削り過ぎる可能性があります。一方、移動速度が速すぎると十分な研削量を確保できない場合があります。
そのため、工具の回転数、送り速度、押し付け力、加工回数などを組み合わせ、適切な加工条件を設定します。
最初から1回の加工で仕上げようとするのではなく、複数回に分けて研削する方法も有効です。
4.研磨ロボットの導入に向いている工程・向いていない工程
研磨工程の自動化を検討する際には、「ロボットで研磨できるか」という技術的な視点だけでなく、「導入によってメリットが得られるか」という生産管理の視点も重要です。
自動化に向いている工程
次のような工程は、研磨ロボットによる自動化を検討する価値があります。
- 同じ形状の溶接製品を繰り返し製造している
- 溶接ビードの位置や高さが一定範囲に収まっている
- 1個当たりの研磨時間が長く、生産の制約になっている
- 研磨作業に複数名の作業者を配置している
- 熟練者による手仕上げを標準化したい
- 粉じんや振動などの作業負荷を低減したい
- 今後の増産に備えて研磨工程の能力を高めたい
特に、研磨箇所が決まっており、一定数量を継続して製造する製品では、加工条件を設定しやすいため、自動化の検討を進めやすくなります。
自動化が難しい、または慎重な検討が必要な工程
一方で、次のような工程では、自動化によるメリットが得られるか慎重に判断する必要があります。
- 毎回ワーク形状が異なる完全一品物の製品
- 溶接ビードの位置や大きさが大幅に変動する製品
- 狭い内部など、工具が研磨位置へ到達しにくい製品
- 研磨工程の作業量が非常に少ない製品
- 完成基準が明確でなく、作業者の感覚に依存している工程
- 頻繁な段取り替えが必要で、その時間が加工時間を上回る工程
ただし、これらの条件に該当するからといって、自動化が不可能というわけではありません。
例えば、ビード形状の変動が大きい場合は、溶接工程の改善や測定技術の導入によって対応できることがあります。また、多品種少量生産でも、製品をグループ化することで、共通部分だけを自動化できる場合があります。
重要なのは、研磨工程のすべてを自動化することではなく、効果が期待できる作業から自動化を検討することです。
5.研磨工程の自動化事例|実際にどのような作業をロボット化できるのか?
ここでは、当サイト「ロボットマイスター」に掲載されている研磨自動化の事例を紹介します。対象ワークや加工目的によって、適切な設備構成が異なることがわかります。
事例① アルミフレームの溶接ビード研削
電動アシスト自転車のアルミフレームでは、アーク溶接後のビード研削を熟練作業者が行っており、作業の属人化が課題となっていました。
掲載事例では、DST製のミニベルトサンダーとフローティングユニットが搭載されたオービタルサンダーを組み合わせ、複雑な曲面の溶接ビードに対する研磨自動化を行っています。
さらに、オフラインティーチングソフトを利用して研磨経路を作成することで、複数の角度から加工する動作にも対応しています。
このような曲面を持つ製品では、単純な直線移動だけでは工具を適切に接触させにくくなります。工具の追従機構と研磨経路の両方を検討することが重要です。
事例② キャビネットの溶接ビード研削・仕上げ加工
サーバーキャビネットや電気筐体のような製品では、溶接後のビード処理に加えて、外観品質も重要になります。
掲載事例では、DST製研磨ツールとコンプライアンスツールを組み合わせ、ビード研削から仕上げ加工までの自動化に取り組んでいます。
この事例で重要なのは、単純に研削するだけではなく、母材への過剰な加工を抑えながら、要求される仕上がりを目指す点です。
事例③ 溶接と研磨を1台のロボットで自動化
研磨専用ロボットを新たに導入する以外にも、溶接と研磨を組み合わせた設備構成が考えられます。
ロボットマイスターの掲載事例には、パイプ製品の円周溶接と、溶接後のグラインダー研磨を1台のロボットで実施するシステムがあります。
溶接トーチとグラインダーを保持する構成とし、溶接後にワークを搬送することなく研磨工程へ移行しています。
このような構成は、工程間の搬送や設置スペースの削減が期待できる一方で、研磨中は溶接作業を同じロボットで行えない点も考慮する必要があります。
したがって、専用の研磨ロボットを設ける方式と、1台で兼用する方式のどちらが適切かは、製品のタクトタイムや生産数量に応じて判断します。
6.研磨工程の自動化でよくある失敗と、その対策
失敗① 研磨工具をロボットに付ければ自動化できると考える
グラインダーをロボットに取り付ければ、一定の経路に沿って動かすことはできます。しかし、それだけで安定した研磨品質が得られるとは限りません。
研磨工具の押し付け方、ワークの固定方法、砥石の摩耗、溶接ビードの形状変動などを考慮する必要があります。
対策としては、工具単体で考えるのではなく、研磨条件と周辺設備を含めたシステム全体で検討することが重要です。
失敗② 最初から完全自動化を目指す
研磨ロボットを導入する際、ワーク搬送、段取り替え、研磨、検査まで一度に自動化しようとすると、設備構成が複雑になり、導入費用も増加します。
例えば、現在の研磨工程が10分かかっている場合、そのうち6分をロボットが担当し、残る4分を作業者が担当する方法も考えられます。
自動化した6分をそのまま人件費削減と見なせるわけではありませんが、作業者が複数設備を担当できるようになるなど、工程全体の改善につながる可能性があります。
最初から100%を目指すのではなく、効果の大きい部分から段階的に自動化することも有効です。
失敗③ 仕上がりの合格基準が曖昧
「きれいに仕上げたい」「ビードをできるだけなくしたい」という要望だけでは、ロボットの加工条件を決めにくくなります。
研磨前と研磨後のサンプルを比較し、どこまで削る必要があるのか、母材をどこまで加工してよいのか、外観にどの程度の傷が許容されるのかを明確にすることが重要です。
溶接継手の強度が求められる部位では、研削による断面減少が問題になる場合もあるため、図面や品質基準に基づいて加工範囲を定めます。
失敗④ 良品サンプル1個だけで判断する
研磨トライで1個のワークが良好に仕上がっても、量産で同じ結果が得られるとは限りません。
実際の製品には、溶接ビードの高さや形状、熱変形などにばらつきがあります。
そのため、通常品だけでなく、実際に発生するばらつきを代表する複数のサンプルを使用し、加工品質と加工時間を確認することが望ましいでしょう。
7.研磨ロボットの導入費用と投資回収はどう考える?
研磨ロボットの導入を検討する際、気になるのが導入費用と投資回収です。
ただし、設備費用はロボットの大きさ、研磨ツール、ワーク固定治具、集じん設備、安全対策、搬送装置などによって変わるため、一律の金額を示すことは困難です。
そこで、まずは現在の研磨工程にどの程度の費用がかかっているかを整理することが大切です。
研磨工程の費用を把握する
研磨工程に関連する費用には、作業者の人件費だけでなく、研磨材、電力、保守、手直し、不良などがあります。
例えば、以下のような仮定で考えてみます。
【仮想試算】研磨工程の作業時間削減効果
- 年間生産数量:20,000個
- 現在の手作業研磨時間:10分/個
- 自動化後に残る手作業:2分/個
- 削減できる作業時間:8分/個
- 人件費を含む作業時間単価:3,000円/時間
年間削減時間
20,000個 × 8分 ÷ 60 = 約2,666時間
年間の削減相当額
約2,666時間 × 3,000円 = 約800万円
これはあくまで作業時間の削減効果を説明するための仮想計算です。実際に年間400万円の費用削減を実現できるとは限りません。
作業者の配置転換、残業削減、外注費削減などに結びつくかによって、実際の経済効果は異なります。
投資回収にはランニングコストも含める
仮に研磨ロボットシステムの総投資額が1,000万円であり、年間の作業費削減相当額が400万円、追加の保守費・研磨材費などが年間100万円だとします。
この場合、年間の改善効果は300万円、単純投資回収期間は約3.3年となります。
1,000万円 ÷ 300万円/年 = 約3.3年
なお、上記は架空の前提条件による試算であり、実際のシステム価格や削減実績を示すものではありません。減価償却、税金、資金調達費用、設備停止損失なども含んでいません。
一方で、投資判断においては、省人化による費用削減だけではなく、増産への対応、品質の安定化、作業者の負担軽減、技能継承の課題解消も評価する価値があります。
研磨自動化の投資効果は、人件費だけでなく、生産能力や品質への影響も含めて検討することが重要です。
8.研磨ロボットの導入前に確認しておきたい7つのポイント
研磨自動化の検討を効率的に進めるためには、現在の作業条件を事前に整理しておくことをおすすめします。
① 研磨対象のワーク情報
材質、サイズ、重量、形状、図面などを整理します。ロボットや工具の選定、固定方法の検討に必要な情報です。
② 溶接ビードの状態
ビードの高さ、幅、位置、加工範囲を確認します。複数の製品間でどの程度ばらつくかも重要です。
③ 仕上がり品質
研磨後に求める形状、外観、表面粗さ、許容されるビード残りなどを明確にします。その際に、合格品のサンプルが必要です。
④ 現在の研磨時間
1個当たりの研磨時間に加え、段取り、工具交換、検査、手直しに必要な時間も確認します。
⑤ 生産数量と品種数
月間生産数量、年間生産数量、製品の種類、段取り替え頻度を整理し、導入効果を検討します。
⑥ 設置スペースと既存設備
既存の溶接ロボットを活用できるか、研磨専用の設備を設置できるか、周辺装置と連携できるかを確認します。
⑦ 安全対策と維持管理
集じん、防火、作業者との隔離、研磨材交換、設備清掃などを検討します。ロボットの運用に必要な教育や保守体制も重要です。
これらの情報をすべて最初から揃える必要はありませんが、現状を把握することで、自動化の検討を進めやすくなります。
9.研磨自動化は、設備導入の前にワークを使ったトライから始める
「自社の製品でも研磨を自動化できるのか」
この疑問に対しては、資料や設備の仕様だけで判断するよりも、実際のワークを使って研磨トライを行う方法が有効です。
研磨自動化では、加工できるかどうかに加え、要求する仕上がりを満たすか、加工に何分必要か、研磨材の摩耗がどの程度発生するかなどを確認する必要があります。
研磨トライで確認したいこと
- 要求品質を満たす仕上がりが得られるか
- 溶接ビードをどの程度除去できるか
- 母材の削り過ぎが発生しないか
- 加工時間が生産タクトに収まるか
- 工具や研磨材の種類は適切か
- ワークの個体差に対応できるか
- 追加の固定治具や検出機構が必要か
ロボットマイスターでは、研磨自動化の検討に際して、ヒアリング・現場確認、構想提案、ワークを使った有償トライ、結果報告などの流れを案内しています。
トライ結果をもとに課題を整理してから設備構想や見積りを具体化することで、導入後に「想定した品質にならない」「加工時間が長すぎる」といった問題が発生するリスクを低減できます。
最初から全工程を自動化する必要はありません
例えば、現在手作業で行っているビード研削と仕上げ研磨のうち、研削量が大きく時間のかかる部分だけをロボットへ移管し、最終仕上げは作業者が担当する方法も考えられます。
逆に、研磨品質の要求が比較的明確で、ワークの形状も安定している場合には、研削から仕上げまでを自動化できる可能性があります。
どこまで自動化するのが適切かは、実際のワークで確認しながら判断することが重要です。
研磨工程の自動化を検討されている方へ
「この形状はロボットで研磨できるだろうか」
「溶接後のビード研削に時間がかかっている」
「現在の手作業をどこまで置き換えられるか知りたい」
このような段階でも、まずは対象ワークや現在の工程についてご相談ください。
ロボットマイスターでは、研磨条件やご要望を確認し、自動化の方法をご提案しています。
10.研磨ロボットに関するよくある質問
Q1.溶接ビードの高さが一定でなくても自動化できますか?
一定範囲内のばらつきであれば、押し付け力制御や工具の追従機構などを利用して対応できる場合があります。ただし、ビード高さや位置の変動が大きい場合には、加工経路の補正や測定技術が必要になることがあります。実際のワークを使った確認が重要です。
Q2.既存の溶接ロボットで研磨もできますか?
ロボットの可搬重量、動作範囲、工具の取り付け条件、設備の安全性などが適合すれば、同じロボットで溶接と研磨を行える可能性があります。ただし、研磨中は溶接できないため、生産タクトを含めた検討が必要です。また、既存の溶接プログラムを全てティーチングしなおす必要があります。
Q3.ステンレスやアルミの研磨も自動化できますか?
材質に適した研磨工具や加工条件を選定することで、自動化できる可能性があります。ただし、熱影響、研削性、要求する表面品質が異なるため、材質ごとに研磨条件を検証する必要があります。
Q4.多品種少量生産でも導入メリットはありますか?
同じ加工パターンを持つ製品が複数ある場合や、1個当たりの研磨時間が長い場合には、導入メリットが得られる可能性があります。一方、頻繁な段取り替えが必要な場合は、その時間と費用も含めた評価が必要です。
Q5.導入前に実際の製品で研磨を試せますか?
ロボットマイスターでは、ワークをお預かりして研磨作業を検証する有償・無償トライを案内しています。仕上がりや加工条件、加工時間などを確認し、設備導入の検討に活用できます。
まとめ|溶接工程の次は、研磨工程の自動化を考えてみませんか?
溶接ロボットの導入によって生産能力が向上しても、後工程の研磨作業が手作業のままでは、製造ライン全体の生産性向上に限界が生じることがあります。
研磨作業は、押し付け力や工具の角度、ワーク形状の違いなどを考慮する必要があるため、溶接ロボットと同じ考え方で自動化できるとは限りません。
しかし、研磨工具、押し付け力制御、加工経路、固定治具などを適切に組み合わせることで、熟練作業者が担っていた工程の一部、または全体を自動化できる可能性があります。
大切なのは、最初から完全自動化を前提とすることではありません。
まずは現在の研磨作業を見直し、どの工程が自動化に適しているのか、どの程度の効果が期待できるのかを確認することが、自動化への第一歩です。
溶接ビード研削や研磨作業の自動化をご検討の際には、お気軽にロボットマイスターへご相談ください。
関連サービス・参考情報
研磨作業 自動化ソリューション
DST製研磨ツールを活用した自動化技術や、研磨事例をご紹介しています。
詳しくはこちら
アーク溶接自動化システム
溶接と研磨を組み合わせた自動化システムの事例も掲載しています。
詳しくはこちら
関連コラム
研磨自動化の導入事例や、ロボットシステムに関する技術情報を掲載しています。
事例・技術情報を探す
無料お役立ち資料
研磨自動化に関する資料のご希望は、お問い合わせフォームよりご相談ください。
資料について問い合わせる
研磨工程の自動化に関するお問い合わせ
対象ワークの形状や現在の作業内容をお知らせいただくことで、自動化の検討を進めやすくなります。
ご相談・お問い合わせはこちら